
بناء روبوت يتتبع خطًا مرسومًا تلقائيًا باستخدام حساسي انعكاس ضوئي ووحدة تشغيل محركات L298N.
بناء روبوت يتتبع خطًا مرسومًا تلقائيًا باستخدام حساسي انعكاس ضوئي ووحدة تشغيل محركات L298N.
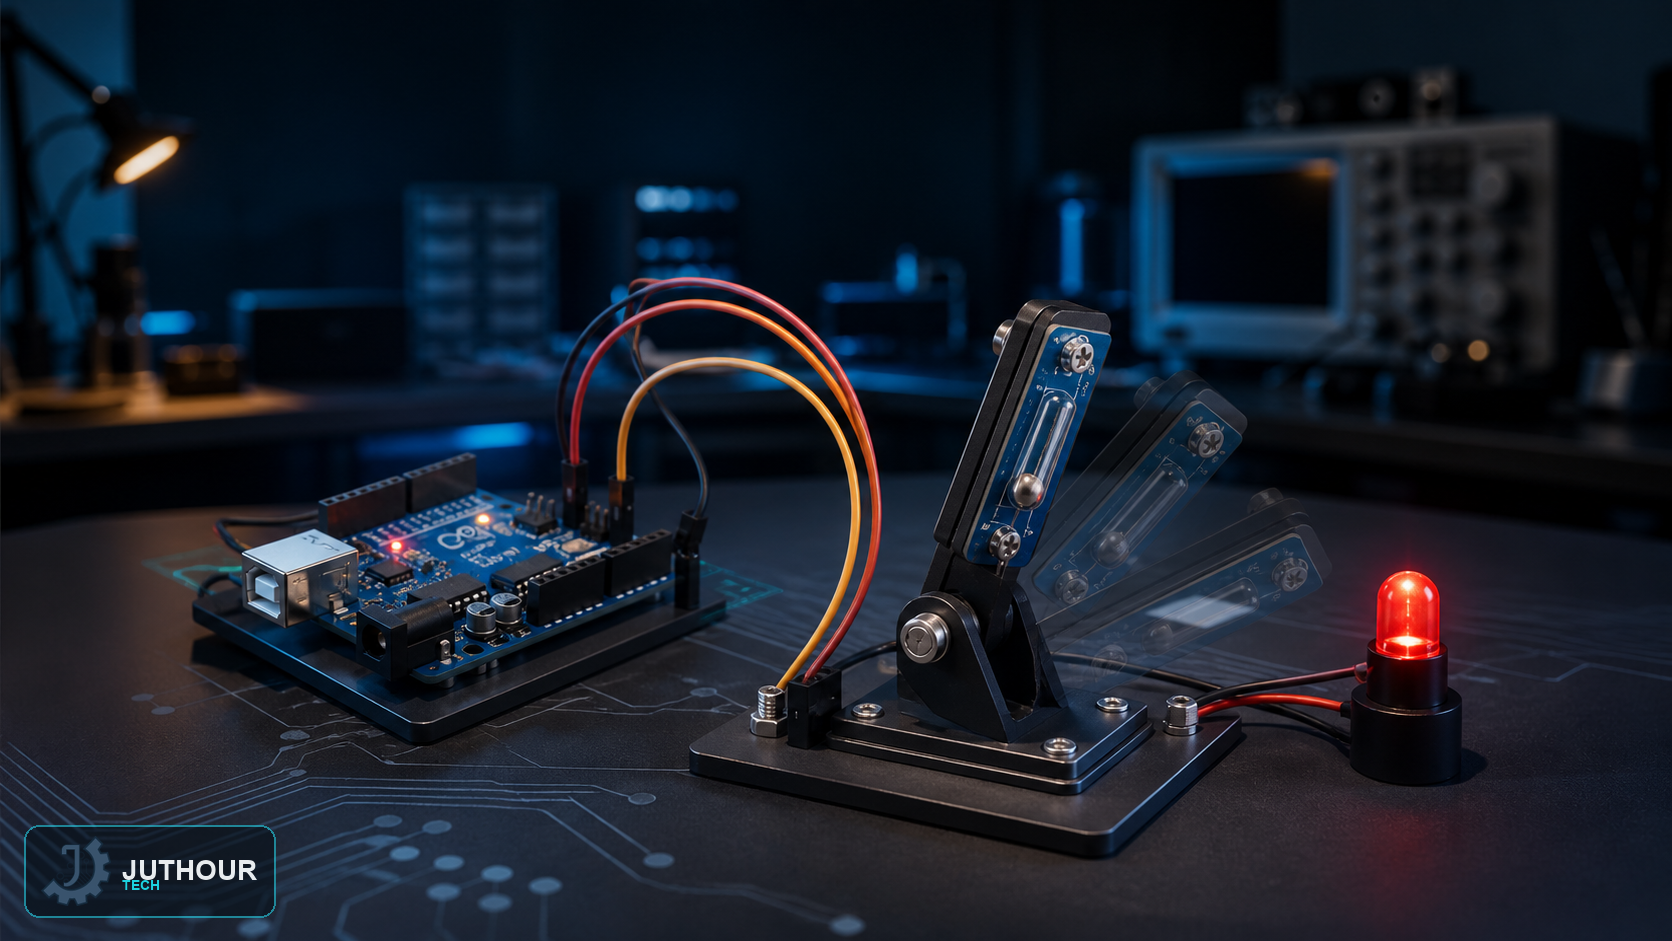
توصيل حساس ميل ميكانيكي بسيط يعمل كمفتاح تشغيل/إيقاف عند تغيّر وضعية الجسم، دون أي معايرة.

استخدام بلوتوث ESP32 المدمج للتحكم اللاسلكي بمصباح LED من الهاتف دون الحاجة لوحدة HC-05 خارجية.

تحويل وحدة MPU-6050 إلى منقلة رقمية تعرض الزاوية رقميًا وميكانيكيًا عبر محرك سيرفو ومؤشر.