
بناء روبوت يتتبع خطًا مرسومًا تلقائيًا باستخدام حساسي انعكاس ضوئي ووحدة تشغيل محركات L298N.
بناء روبوت يتتبع خطًا مرسومًا تلقائيًا باستخدام حساسي انعكاس ضوئي ووحدة تشغيل محركات L298N.
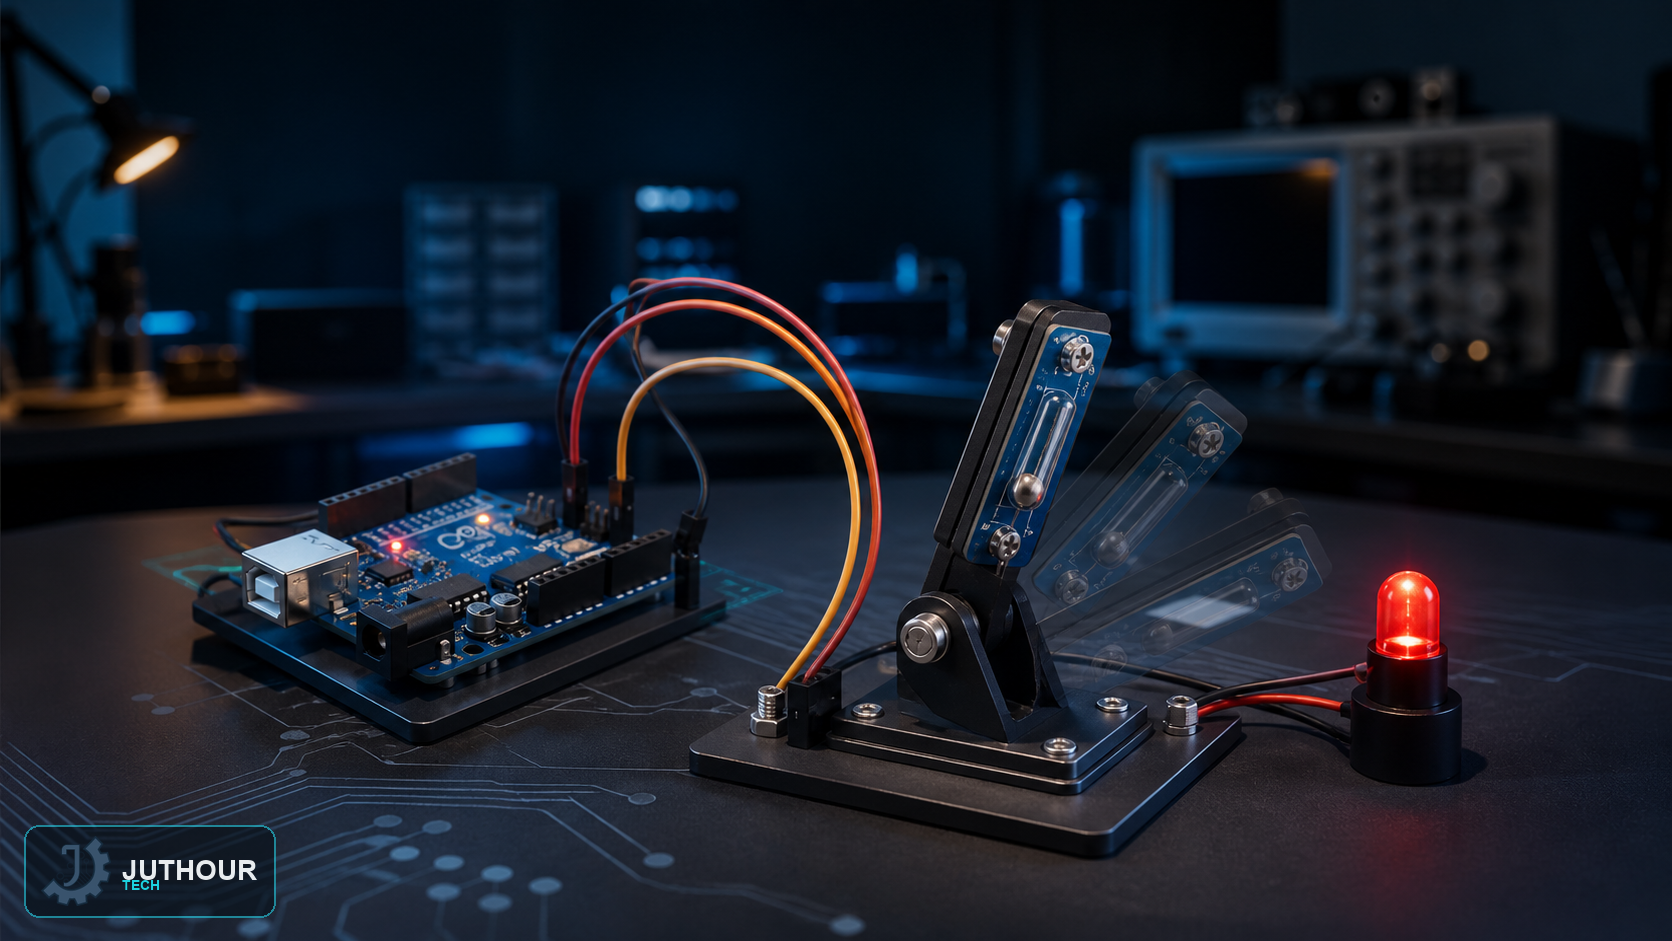
توصيل حساس ميل ميكانيكي بسيط يعمل كمفتاح تشغيل/إيقاف عند تغيّر وضعية الجسم، دون أي معايرة.

تحويل وحدة MPU-6050 إلى منقلة رقمية تعرض الزاوية رقميًا وميكانيكيًا عبر محرك سيرفو ومؤشر.

دليل لبناء روبوت ذاتي التوازن يستخدم وحدة MPU-6050 وخوارزمية PID للحفاظ على توازنه على عجلتين.