تقنية الملاحة SLAM للسيارات المدفوعة بواسطة Arduino
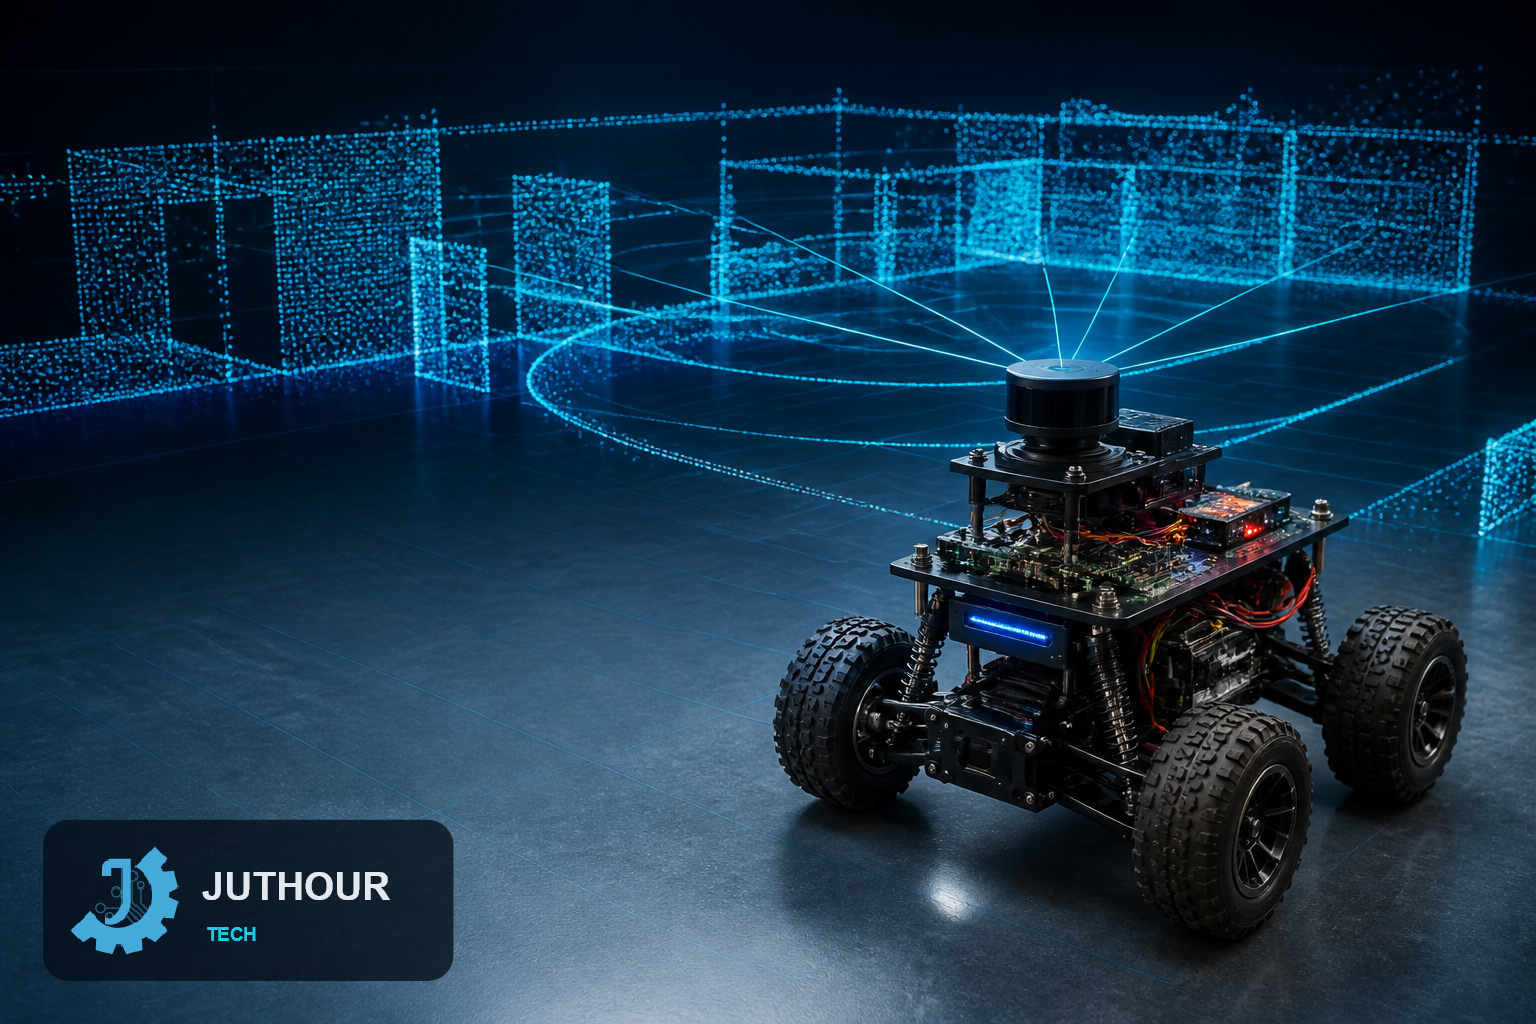
في عالم الروبوتات، ظهر تطور مثير مع سيارة مدفوعة بواسطة Arduino تستخدم تقنية الملاحة SLAM (الملاحة والتخطيط المتزامن). تتيح هذه الطريقة المبتكرة للسيارة رسم خريطة لبيئتها بشكل ذاتي مع تتبع موقعها في الوقت نفسه، مما يمثل قفزة كبيرة للأمام لعشاق الروبوتات DIY.
يميز هذا المشروع نفسه عن العديد من المشاريع الأخرى التي غالبًا ما تتميز بمنصات تحكم عن بعد بسيطة. من خلال دمج تقنية SLAM، لا تقتصر قدرة هذه السيارة على التنقل فحسب، بل تتعلم أيضًا عن محيطها، مما يجعلها نظامًا روبوتيًا أكثر تعقيدًا وتفاعلاً. تفتح هذه التطورات الأبواب لتطبيقات متنوعة، بدءًا من الأغراض التعليمية إلى المهام الأكثر تعقيدًا في الأتمتة الصناعية.
بالنسبة لأولئك المهتمين بالروبوتات والأتمتة، يعد هذا المشروع مثالًا ملهمًا على كيفية استخدام التكنولوجيا المتاحة لتحقيق تقدم ملحوظ في تصميم المركبات الذاتية.
المصدر: Hackaday (https://hackaday.com/2026/10/28/slam-navigation-for-an-arduino-powered-car/)