
تقديم OpenArm 2.0: ذراع روبوتية مفتوحة المصدر بسبع درجات من الحرية
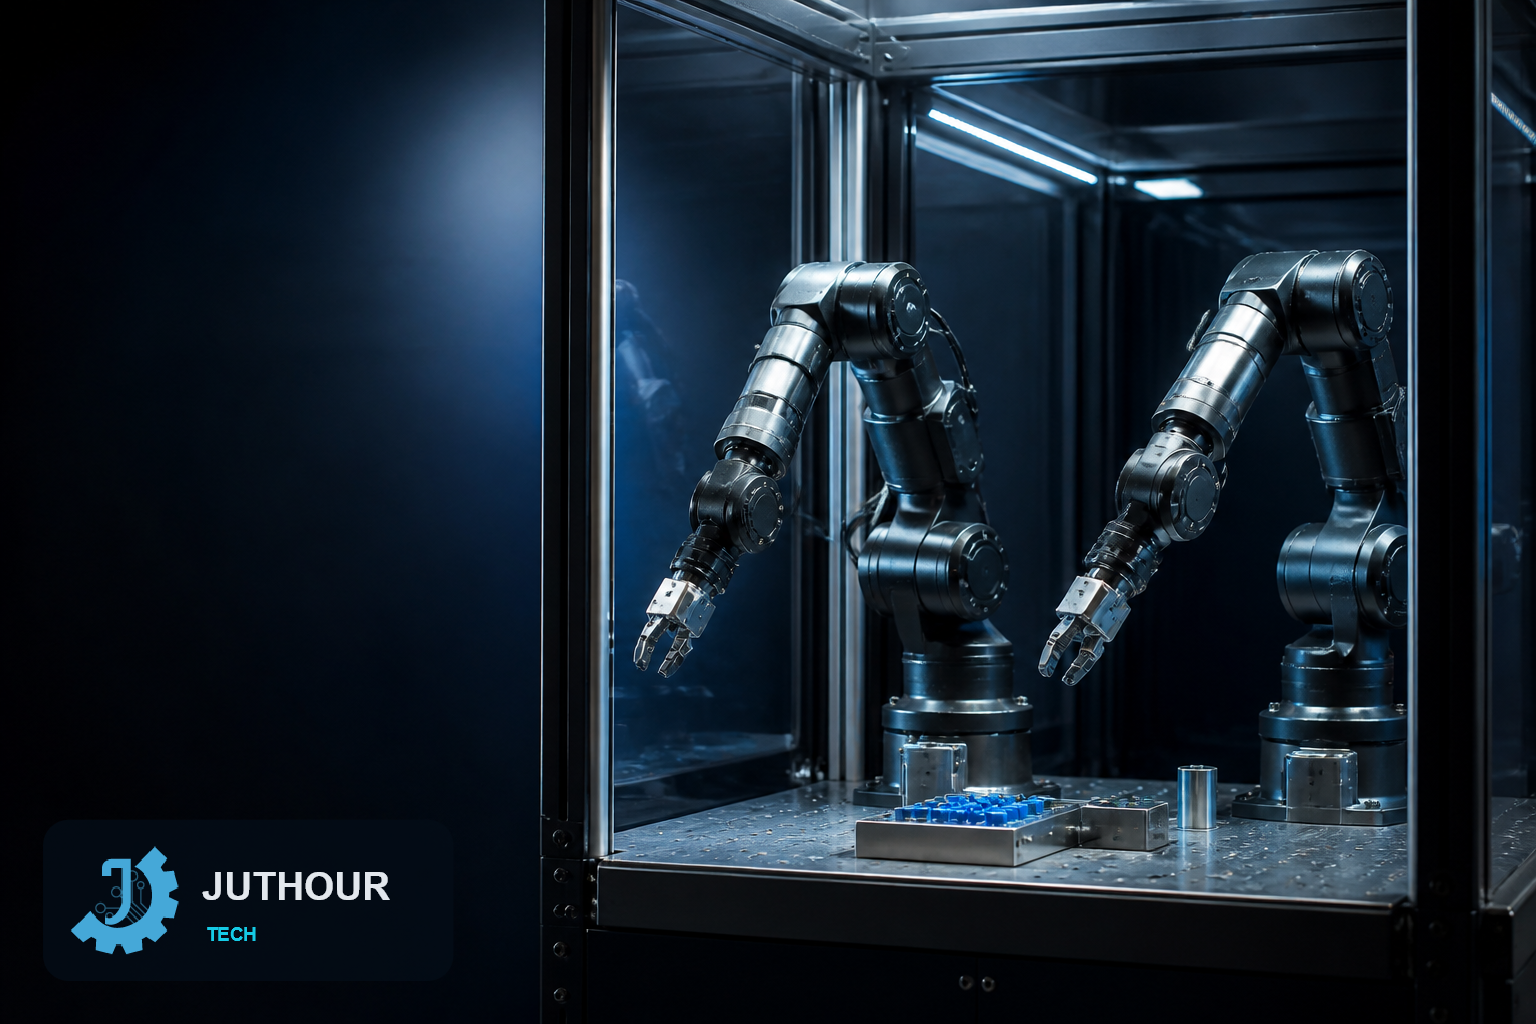
نظرة عامة على OpenArm 2.0
تم تطوير OpenArm 2.0 من قبل شركة Enactic اليابانية، وهي ذراع روبوتية متطورة مفتوحة المصدر تتميز بسبع درجات من الحرية (7-DOF). تم تصميم هذه الذراع الروبوتية لتسهيل أبحاث الذكاء الاصطناعي الفيزيائية، والعمليات عن بُعد، وجمع البيانات الشامل في البيئات الغنية بالاتصال.
الميزات الرئيسية
مزودة بمفاصل ذات دفع شبه مباشر (QDD)، تدعم OpenArm 2.0 الحركة المطابقة والتحكم في ردود الفعل الثنائية. يمكنها التعامل مع حمولة اسمية تبلغ 4.1 كجم وحمولة قصوى تبلغ 6 كجم، مما يجعلها مناسبة لمجموعة متنوعة من التطبيقات. كما تحتوي الذراع على قلاب متوازي مدمج يتضمن كاميرا داخلية وأصابع قابلة للتبديل، مما يعزز من تعدد استخداماتها.
التطبيقات والنظام البيئي
يتضمن نظام OpenArm البيئي OpenArm Cell للتقييمات الموحدة وOpenArm KER، وهو نسخة بدون محرك لجمع البيانات والعمليات عن بُعد. مع دعمها لـ CAD مفتوح المصدر، والبرامج الثابتة، وأدوات البرمجيات الروبوتية المختلفة، تعتبر هذه المنصة مثالية للتطبيقات التي تتراوح من تعلم التقليد إلى المناورة الروبوتية.
المصدر: CNX Software – Embedded Systems News (https://www.cnx-software.com/2026/09/30/openarm-2-0-an-open-source-7-dof-robot-arm-with-qdd-joints-bilateral-force-feedback-in-hand-camera/)