تقديم تكامل سلس بين Arduino و ROS 2
تبسيط تطوير الروبوتات
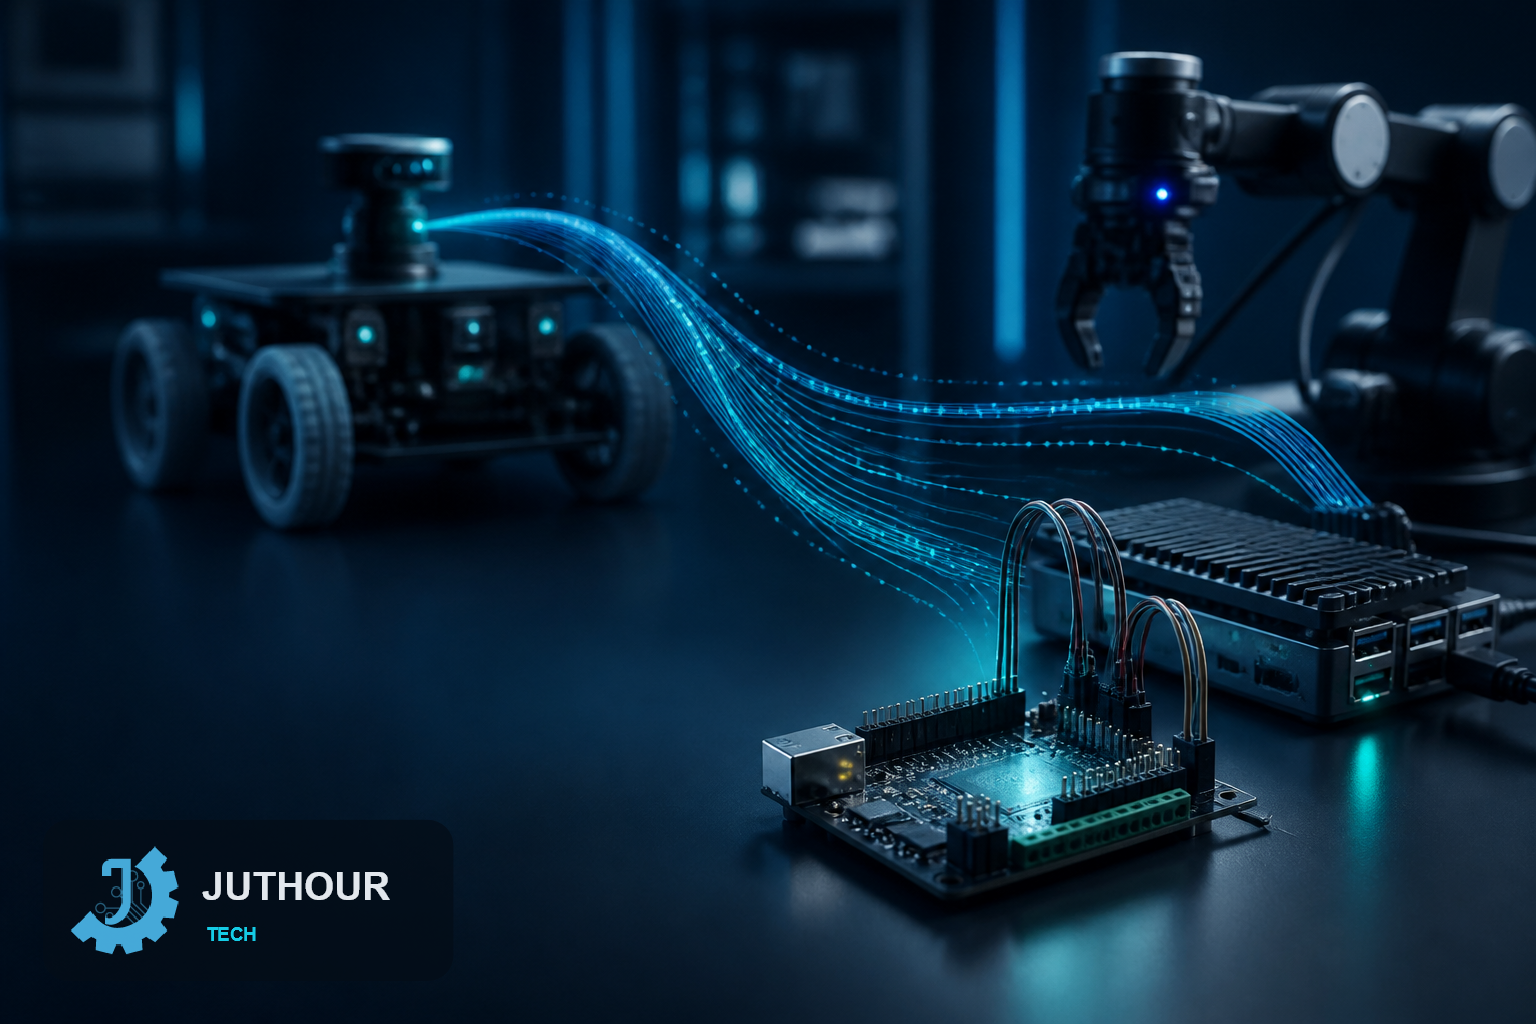
في مؤتمر ROSCon الأخير، تم تقديم طريقة مبتكرة لتسهيل تكامل إدخال وإخراج Arduino مع ROS 2. هذا التطور يعالج تحديًا شائعًا يواجهه مهندسو الروبوتات: ردم الفجوة بين المهام الحاسوبية المعقدة ووظائف التحكم في الوقت الحقيقي.
عادةً ما تستخدم أنظمة الروبوتات كمبيوتر قوي يعمل بنظام Linux للقيام بمهام التنقل والتخطيط المعقدة، بينما تدير وحدة تحكم دقيقة منفصلة العمليات الأساسية في الوقت الحقيقي مثل قراءة المستشعرات والتحكم في المحركات. يعد الحل الجديد بتبسيط هذا التفاعل، مما يسهل على المطورين إنشاء أنظمة روبوتية أكثر كفاءة واستجابة.
المصدر: Arduino Blog (https://blog.arduino.cc/2026/11/06/unveiled-at-roscon-the-easiest-way-to-bring-arduino-i-o-into-ros-2/)